Der DSpower-Servomotor wird üblicherweise über Pulsweitenmodulation (PWM) gesteuert. Mit dieser Steuerungsmethode lässt sich die Abtriebswelle des Servos präzise positionieren, indem die Breite der an den Servo gesendeten elektrischen Impulse variiert wird. So funktioniert es:
Pulsweitenmodulation (PWM): PWM ist eine Technik, bei der eine Reihe elektrischer Impulse mit einer bestimmten Frequenz gesendet wird. Der wichtigste Parameter ist die Breite oder Dauer jedes Impulses, die typischerweise in Mikrosekunden (µs) gemessen wird.
Mittelstellung: Bei einem typischen Servo signalisiert ein Impuls von etwa 1,5 Millisekunden (ms) die Mittelstellung. Das bedeutet, dass sich die Abtriebswelle des Servos in ihrer Mittelstellung befindet.
Richtungssteuerung: Um die Drehrichtung des Servos zu steuern, können Sie die Impulsbreite anpassen. Zum Beispiel:
Ein Impuls von weniger als 1,5 ms (z. B. 1,0 ms) würde den Servo in eine Richtung drehen.
Ein Impuls von mehr als 1,5 ms (z. B. 2,0 ms) würde den Servo in die entgegengesetzte Richtung drehen.
Positionsregelung: Die spezifische Impulsbreite korreliert direkt mit der Position des Servos. Zum Beispiel:
Ein 1,0 ms langer Impuls könnte -90 Grad entsprechen (oder einem anderen spezifischen Winkel, abhängig von den Spezifikationen des Servos).
Ein 2,0 ms langer Impuls könnte +90 Grad entsprechen.
Kontinuierliche Steuerung: Durch kontinuierliches Senden von PWM-Signalen mit variierenden Pulsbreiten kann der Servo innerhalb seines vorgegebenen Bereichs auf jeden gewünschten Winkel gedreht werden.
DSpower Servo-Aktualisierungsrate: Die Geschwindigkeit, mit der Sie diese PWM-Signale senden, beeinflusst die Reaktionsgeschwindigkeit und die Laufruhe des Servos. Servos reagieren typischerweise optimal auf PWM-Signale mit Frequenzen im Bereich von 50 bis 60 Hertz (Hz).
Mikrocontroller oder Servotreiber: Um PWM-Signale zu erzeugen und an den Servo zu senden, können Sie einen Mikrocontroller (z. B. einen Arduino) oder ein spezielles Servotreibermodul verwenden. Diese Geräte erzeugen die benötigten PWM-Signale basierend auf den von Ihnen bereitgestellten Eingangsdaten (z. B. dem gewünschten Winkel) und den Spezifikationen des Servos.
Hier ist ein Beispiel in Arduino-Code, das veranschaulicht, wie man einen Servo mithilfe von PWM steuern kann:
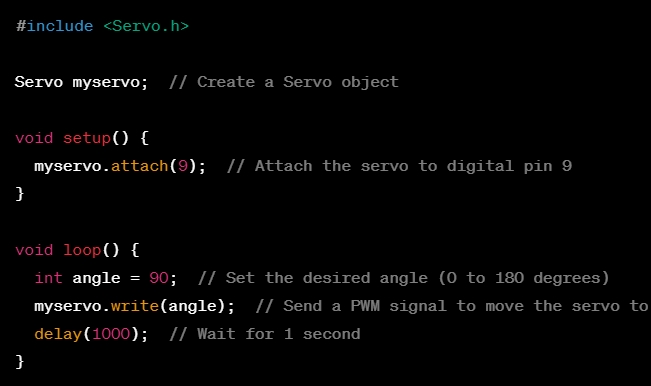
In diesem Beispiel wird ein Servo-Objekt erstellt, an einen bestimmten Pin angeschlossen und anschließend mithilfe der Schreibfunktion der Winkel des Servos eingestellt. Der Servo bewegt sich dann in Abhängigkeit vom vom Arduino erzeugten PWM-Signal auf diesen Winkel.
Veröffentlichungsdatum: 18. Oktober 2023