Ein Servo (Servomechanismus) ist ein elektromagnetisches Gerät, das mithilfe von negativen Rückkopplungsmechanismen elektrische Energie in präzise gesteuerte Bewegung umwandelt.
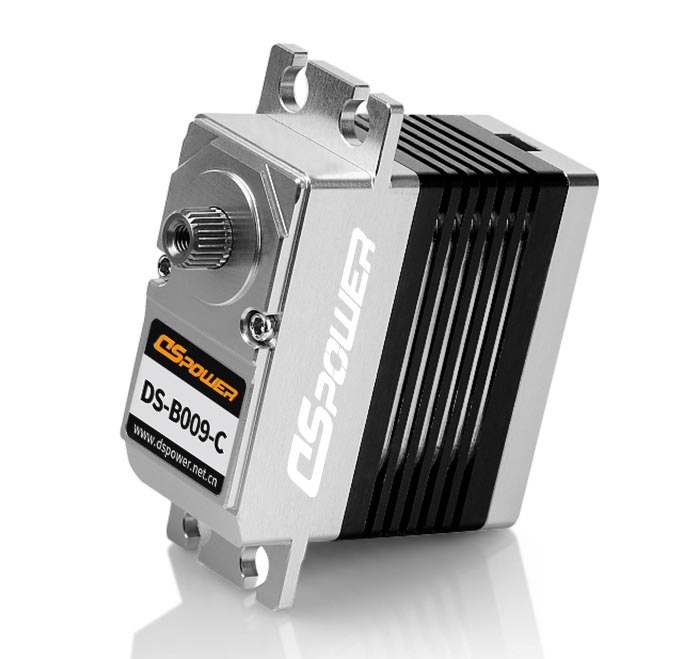
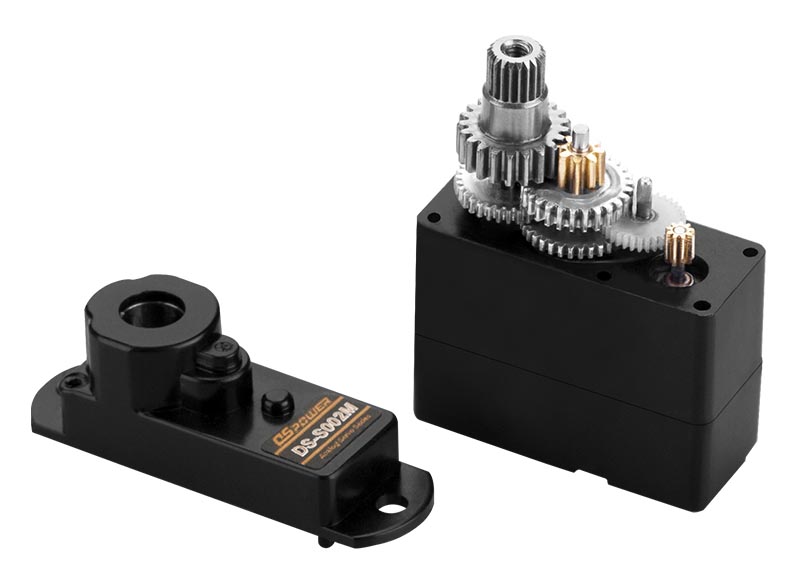
Servos können je nach Ausführung lineare oder kreisförmige Bewegungen erzeugen. Ein typischer Servo besteht aus einem Gleichstrommotor, einem Getriebe, einem Potentiometer, einem integrierten Schaltkreis (IC) und einer Abtriebswelle. Die gewünschte Servoposition wird als codiertes Signal an den IC übermittelt. Der IC steuert den Motor an und überträgt dessen Energie über ein Getriebe, das Geschwindigkeit und Bewegungsrichtung vorgibt. Sobald die gewünschte Position erreicht ist, meldet das Potentiometer, dass der Motor angehalten wurde.
Das Potentiometer ermöglicht eine kontrollierte Bewegung, indem es die aktuelle Position weiterleitet und gleichzeitig Korrekturen durch äußere Kräfte zulässt, die auf die Steuerflächen wirken: Sobald die Fläche bewegt wird, liefert das Potentiometer das Positionssignal, und der IC signalisiert die notwendige Motorbewegung, bis die korrekte Position wieder erreicht ist.
Durch die Kombination von Servomotoren und mehrstufigen Elektromotoren können komplexere Aufgaben in verschiedenen Systemen, wie z. B. Robotern, Fahrzeugen, Fertigungsanlagen und drahtlosen Sensor- und Aktornetzwerken, realisiert werden.
Wie funktioniert der Servo?
Servos haben drei Drähte, die aus dem Gehäuse herausragen (siehe Foto links).
Jeder dieser Drähte hat eine bestimmte Funktion. Diese drei Drähte dienen der Steuerung, der Stromversorgung und der Erdung.
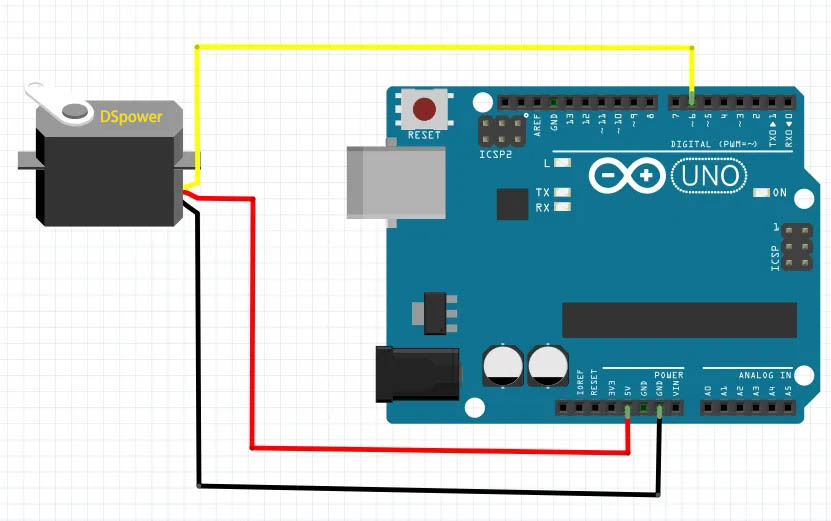
Die Steuerleitung liefert die elektrischen Impulse. Der Motor dreht sich entsprechend den Impulsen in die gewünschte Richtung.
Wenn sich der Motor dreht, ändert sich der Widerstand des Potentiometers, wodurch die Steuerschaltung letztendlich die Bewegungsamplitude und -richtung regeln kann. Sobald die Welle die gewünschte Position erreicht hat, wird die Stromzufuhr unterbrochen.
Das Stromkabel versorgt den Servo mit der benötigten Energie, während das Massekabel einen vom Hauptstrom getrennten Verbindungspfad darstellt. Dies schützt vor Stromschlägen, ist aber für den Betrieb des Servos nicht erforderlich.
Digitale RC-Servos erklärt
Ein digitaler RC-Servo sendet die Impulssignale auf eine andere Art und Weise an den Servomotor.
Wenn der analoge Servo so ausgelegt ist, dass er eine konstante Spannung von 50 Impulsen pro Sekunde sendet, ist der digitale RC-Servo in der Lage, bis zu 300 Impulse pro Sekunde zu senden!
Durch diese schnellen Impulssignale wird die Drehzahl des Motors deutlich erhöht und das Drehmoment konstanter; die Totzone wird verringert.
Dadurch wird bei Verwendung des digitalen Servos eine schnellere Reaktion und eine schnellere Beschleunigung der RC-Komponente ermöglicht.
Durch die geringere Totzone bietet das Drehmoment zudem eine bessere Haltekraft. Bei der Bedienung mit einem digitalen Servo erleben Sie die Steuerung unmittelbar.
Lassen Sie mich Ihnen ein Beispiel geben. Angenommen, Sie möchten ein digitales und ein analoges Servo an einen Empfänger anschließen.
Wenn Sie das analoge Servorad aus der Mittelstellung drehen, werden Sie feststellen, dass es nach einer Weile reagiert und Widerstand leistet – die Verzögerung ist spürbar.
Wenn Sie jedoch das Rad des digitalen Servos aus der Mittelstellung drehen, werden Sie spüren, wie Rad und Welle sehr schnell und reibungslos reagieren und die eingestellte Position beibehalten.
Analoge RC-Servos erklärt
Ein analoger RC-Servomotor ist der Standardtyp für Servos.
Es reguliert die Drehzahl des Motors durch einfaches Ein- und Ausschalten von Impulsen.
Normalerweise liegt die Impulsspannung im Bereich von 4,8 bis 6,0 Volt und ist in diesem Bereich konstant. Das Analoggerät empfängt 50 Impulse pro Sekunde; im Ruhezustand wird keine Spannung angelegt.
Je länger der „Ein“-Impuls an den Servo gesendet wird, desto schneller dreht sich der Motor und desto höher ist das erzeugte Drehmoment. Einer der größten Nachteile des analogen Servos ist seine verzögerte Reaktion auf kleine Befehle.
Der Motor dreht nicht schnell genug. Außerdem erzeugt er ein zu geringes Drehmoment. Dieser Zustand wird als „Totzone“ bezeichnet.
Veröffentlichungsdatum: 01.06.2022